안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
3D프린터로 오리 모양의 몸체를 만들면, 두 다리로 걷고 머리를 움직이는 로봇이 될까? XGO-Duck은 출력한 구조물에 서보모터 15개와 제어기, 센서 보드를 결합해 관절을 움직이는 이족보행 로봇이다. 서보모터는 지정한 위치로 관절을 돌리는 모터다.
Luwu Dynamics의 XGO-Duck 기술 자료에 따르면, 걷기 동작을 담은 모델이 관절의 목표 위치를 정하고 Arduino UNO Q가 서보모터·센서와 통신한다. 조립을 마친 뒤에는 모터 위치를 맞추고 센서 피드백을 확인해야 동작 시험으로 넘어갈 수 있다.
이 로봇을 이해하는 순서는 단순하다. 무엇을 출력하고 어디에 모터를 넣는지 살펴본 다음, 목표 동작이 실제 관절 움직임으로 이어지는 길을 따라가면 된다.
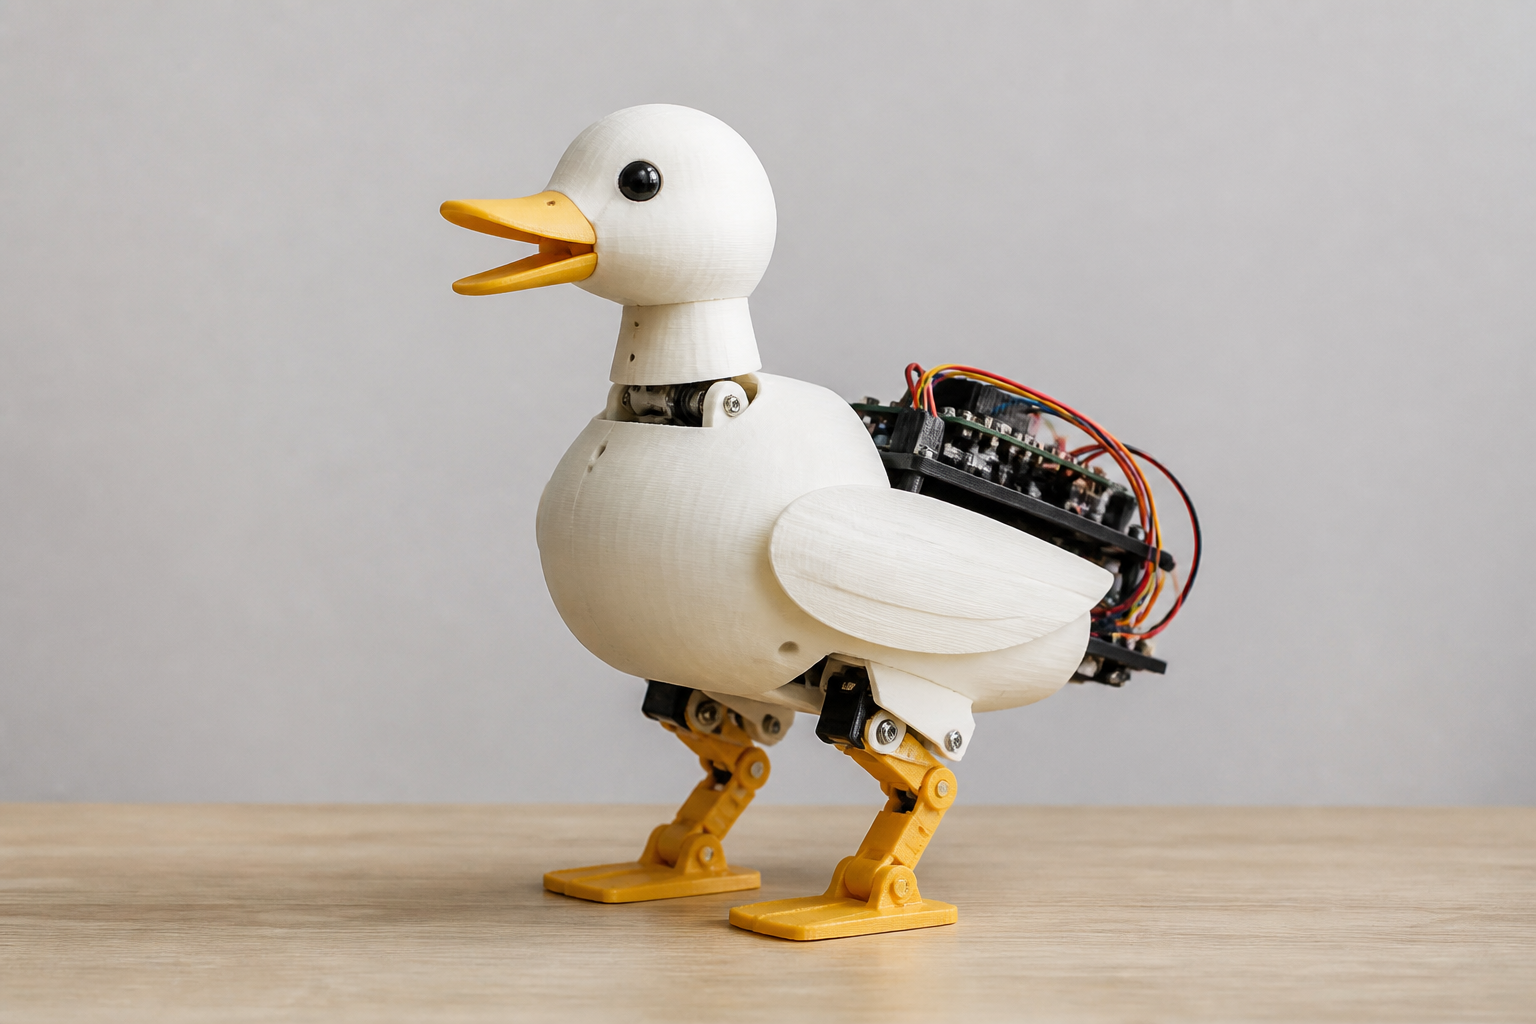
AI 개념 이미지: 출력한 몸체·다리와 서보모터, 제어 보드의 연결 관계를 보여준다. 실제 XGO-Duck 시제품을 촬영한 사진은 아니다.
1. 3D프린팅 이족보행 로봇 XGO-Duck은 무엇으로 이루어졌나
XGO-Duck은 Pollen Robotics의 Microduck을 바탕으로 Luwu Dynamics가 개작한 프로젝트다. 오리 형태와 서보모터 15개 구성, 동작 모델에서 관절을 나열하는 순서는 원형에서 왔다. 개작은 Arduino UNO Q, Feetech 1910 서보모터, 맞춤형 확장 보드와 이에 맞춘 소프트웨어·모델 통합에 초점을 맞춘다.
출력하는 부분은 몸체와 다리, 목, 머리, 연질 부품이다. 시제품에는 관절이 있는 다리뿐 아니라 움직이는 머리와 부리도 있다. 발바닥과 입 부품에는 유연한 플라스틱 재료인 TPU용 출력 파일이 따로 지정돼 있다.
모터가 맡는 관절은 다리에 10개, 목과 머리에 4개, 입에 1개다. 따라서 ‘15개 모터가 모두 보행을 담당한다’고 이해하면 머리와 입의 움직임을 놓치게 된다.
2. Arduino UNO Q는 관절 목표를 어떻게 움직임으로 옮기나
로봇의 동작 모델은 관절마다 도달할 목표값을 내놓는다. XGO-Duck에서는 다리와 목·머리에 해당하는 14개 관절의 목표값을 내보내고, 입 서보모터는 별도로 제어한다.
Arduino UNO Q 안에서는 역할이 나뉜다. Linux 호스트가 동작 모델 실행과 웹 화면을 맡고, STM32 마이크로컨트롤러가 서보모터 및 센서와 통신한다. 맞춤형 확장 보드는 이 장치들을 연결하는 서보 인터페이스와 관성 센서를 갖췄다.
관성 센서는 몸체의 움직임을 읽는 부품이다. 확장 보드의 QMI8658A 6축 관성 센서는 가속도와 회전 속도에 관한 피드백을 제공한다. 제작자는 실행 소프트웨어를 설치한 뒤 이 센서와 서보모터의 피드백이 들어오는지 확인한다.
하드웨어 자료가 출력·조립의 출발점이라면, 별도 저장소의 실행 소프트웨어는 조립한 로봇에서 동작을 시험하는 데 쓰인다. 강화학습 도구도 별도로 제공되지만, 이미 포함된 동작 모델을 사용하는 데 새 모델을 학습할 필요는 없다.
3. 출력과 조립은 어떤 순서로 진행하나
부품 목록을 확인한 뒤 몸체와 다리 등을 출력하고, 그림이 있는 조립 안내서에 따라 결합한다. 전체 부품을 출력하기 전에는 서보 장착부와 베어링이 맞는지 시험하도록 안내돼 있다. 검증된 전체 출력 설정은 아직 문서화되지 않았다.
모터도 조립 전에 준비한다. 실행 소프트웨어의 설정 안내에 따라 서보모터를 하나씩 설정하고 각각의 ID와 중앙 위치를 맞춘다. ID를 표시해 두고, 관절이 움직일 때 케이블이 지나갈 여유도 남긴다.
전자장치를 구할 때는 로봇 전체 구매 목록과 PCB 제조용 부품 목록을 구별해야 한다. 완성된 확장 보드를 쓴다면 보드에 들어가는 부품은 이미 포함돼 있다. 부품 설명에서 배터리 팩과 충전기, 커넥터 극성, 전원 요구사항도 확인한다.
보드 버전은 배선 전에 확인할 항목이다. 이전 ArduinoUnoQ PCB에서는 U3·U4·U5의 GND와 SIGNAL 위치가 뒤바뀌어 있어, 해당 구형 보드를 쓰는 경우 전원을 분리하고 구형 보드 배선 안내를 따라야 한다. 공개된 사진은 프로젝트 시제품이므로 제작 버전에 맞는 조립 안내서와 보드 파일을 기준으로 삼는다.
4. 조립 후에는 어떤 동작을 시험할 수 있나
실행 소프트웨어에는 걷기, 일어나기, 집기용 동작 모델과 별도의 입 제어가 포함된다. 연구용 동작 모델을 새로 학습하지 않아도 제공된 모델로 시험을 시작할 수 있지만, 실제 움직임은 조립된 하드웨어와 보정 상태, 시험 조건에 따라 달라진다.
시험 순서에도 기준이 있다. 서보모터와 관성 센서의 피드백을 확인하고, 로봇을 받쳐 둔 상태에서 보정을 마친 뒤 기본 자세부터 시작하도록 안내한다.
5. 아이컨택의 시선: 먼저 맞춰 볼 부품은 따로 있다
아이컨택은 XGO-Duck을 제작할 때 서보 장착부와 베어링의 끼워 맞춤부터 확인하는 편이 합리적이라고 본다. 전체 출력 설정이 아직 검증된 형태로 문서화되지 않았고, 완성 후 동작도 조립과 보정 상태에 좌우된다. 작은 맞춤 시험이 전체 부품 출력에 앞서는 이유다.
출처
[1] GitHub, XGO-Duck 하드웨어 저장소: 3D프린팅 이족보행 로봇 제작 자료, 2026-09-24

안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
3D프린터로 오리 모양의 몸체를 만들면, 두 다리로 걷고 머리를 움직이는 로봇이 될까? XGO-Duck은 출력한 구조물에 서보모터 15개와 제어기, 센서 보드를 결합해 관절을 움직이는 이족보행 로봇이다. 서보모터는 지정한 위치로 관절을 돌리는 모터다.
Luwu Dynamics의 XGO-Duck 기술 자료에 따르면, 걷기 동작을 담은 모델이 관절의 목표 위치를 정하고 Arduino UNO Q가 서보모터·센서와 통신한다. 조립을 마친 뒤에는 모터 위치를 맞추고 센서 피드백을 확인해야 동작 시험으로 넘어갈 수 있다.
이 로봇을 이해하는 순서는 단순하다. 무엇을 출력하고 어디에 모터를 넣는지 살펴본 다음, 목표 동작이 실제 관절 움직임으로 이어지는 길을 따라가면 된다.
AI 개념 이미지: 출력한 몸체·다리와 서보모터, 제어 보드의 연결 관계를 보여준다. 실제 XGO-Duck 시제품을 촬영한 사진은 아니다.
1. 3D프린팅 이족보행 로봇 XGO-Duck은 무엇으로 이루어졌나
XGO-Duck은 Pollen Robotics의 Microduck을 바탕으로 Luwu Dynamics가 개작한 프로젝트다. 오리 형태와 서보모터 15개 구성, 동작 모델에서 관절을 나열하는 순서는 원형에서 왔다. 개작은 Arduino UNO Q, Feetech 1910 서보모터, 맞춤형 확장 보드와 이에 맞춘 소프트웨어·모델 통합에 초점을 맞춘다.
출력하는 부분은 몸체와 다리, 목, 머리, 연질 부품이다. 시제품에는 관절이 있는 다리뿐 아니라 움직이는 머리와 부리도 있다. 발바닥과 입 부품에는 유연한 플라스틱 재료인 TPU용 출력 파일이 따로 지정돼 있다.
모터가 맡는 관절은 다리에 10개, 목과 머리에 4개, 입에 1개다. 따라서 ‘15개 모터가 모두 보행을 담당한다’고 이해하면 머리와 입의 움직임을 놓치게 된다.
2. Arduino UNO Q는 관절 목표를 어떻게 움직임으로 옮기나
로봇의 동작 모델은 관절마다 도달할 목표값을 내놓는다. XGO-Duck에서는 다리와 목·머리에 해당하는 14개 관절의 목표값을 내보내고, 입 서보모터는 별도로 제어한다.
Arduino UNO Q 안에서는 역할이 나뉜다. Linux 호스트가 동작 모델 실행과 웹 화면을 맡고, STM32 마이크로컨트롤러가 서보모터 및 센서와 통신한다. 맞춤형 확장 보드는 이 장치들을 연결하는 서보 인터페이스와 관성 센서를 갖췄다.
관성 센서는 몸체의 움직임을 읽는 부품이다. 확장 보드의 QMI8658A 6축 관성 센서는 가속도와 회전 속도에 관한 피드백을 제공한다. 제작자는 실행 소프트웨어를 설치한 뒤 이 센서와 서보모터의 피드백이 들어오는지 확인한다.
하드웨어 자료가 출력·조립의 출발점이라면, 별도 저장소의 실행 소프트웨어는 조립한 로봇에서 동작을 시험하는 데 쓰인다. 강화학습 도구도 별도로 제공되지만, 이미 포함된 동작 모델을 사용하는 데 새 모델을 학습할 필요는 없다.
3. 출력과 조립은 어떤 순서로 진행하나
부품 목록을 확인한 뒤 몸체와 다리 등을 출력하고, 그림이 있는 조립 안내서에 따라 결합한다. 전체 부품을 출력하기 전에는 서보 장착부와 베어링이 맞는지 시험하도록 안내돼 있다. 검증된 전체 출력 설정은 아직 문서화되지 않았다.
모터도 조립 전에 준비한다. 실행 소프트웨어의 설정 안내에 따라 서보모터를 하나씩 설정하고 각각의 ID와 중앙 위치를 맞춘다. ID를 표시해 두고, 관절이 움직일 때 케이블이 지나갈 여유도 남긴다.
전자장치를 구할 때는 로봇 전체 구매 목록과 PCB 제조용 부품 목록을 구별해야 한다. 완성된 확장 보드를 쓴다면 보드에 들어가는 부품은 이미 포함돼 있다. 부품 설명에서 배터리 팩과 충전기, 커넥터 극성, 전원 요구사항도 확인한다.
보드 버전은 배선 전에 확인할 항목이다. 이전 ArduinoUnoQ PCB에서는 U3·U4·U5의 GND와 SIGNAL 위치가 뒤바뀌어 있어, 해당 구형 보드를 쓰는 경우 전원을 분리하고 구형 보드 배선 안내를 따라야 한다. 공개된 사진은 프로젝트 시제품이므로 제작 버전에 맞는 조립 안내서와 보드 파일을 기준으로 삼는다.
4. 조립 후에는 어떤 동작을 시험할 수 있나
실행 소프트웨어에는 걷기, 일어나기, 집기용 동작 모델과 별도의 입 제어가 포함된다. 연구용 동작 모델을 새로 학습하지 않아도 제공된 모델로 시험을 시작할 수 있지만, 실제 움직임은 조립된 하드웨어와 보정 상태, 시험 조건에 따라 달라진다.
시험 순서에도 기준이 있다. 서보모터와 관성 센서의 피드백을 확인하고, 로봇을 받쳐 둔 상태에서 보정을 마친 뒤 기본 자세부터 시작하도록 안내한다.
5. 아이컨택의 시선: 먼저 맞춰 볼 부품은 따로 있다
아이컨택은 XGO-Duck을 제작할 때 서보 장착부와 베어링의 끼워 맞춤부터 확인하는 편이 합리적이라고 본다. 전체 출력 설정이 아직 검증된 형태로 문서화되지 않았고, 완성 후 동작도 조립과 보정 상태에 좌우된다. 작은 맞춤 시험이 전체 부품 출력에 앞서는 이유다.
출처
[1] GitHub, XGO-Duck 하드웨어 저장소: 3D프린팅 이족보행 로봇 제작 자료, 2026-09-24