안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
우주정거장 연구실에서 시료를 꺼내 옮기는 일을 로봇에 맡긴다면, 물체를 잡는 손만으로 충분할까? 혼다가 공개한 자료에 따르면 구상은 두 기능을 잇는 것이다. 레드와이어의 STAARK 팔이 작업 위치에 닿고, 혼다의 다지 로봇 손이 시료와 작은 물체를 조작한다.
손과 팔은 각각 시험을 거쳤다. 그러나 둘을 결합해 우주정거장 연구 작업을 수행한 결과가 발표된 것은 아니다. 혼다와 레드와이어가 제시한 것은 미래 상업 우주정거장을 위한 통합 시스템 구상이다.
이 구상이 겨냥하는 일은 거창한 실험 자체보다 그 사이에 반복되는 손작업이다. 시료를 옮기고 장비를 다루는 동안 우주비행사의 시간이 쓰인다.
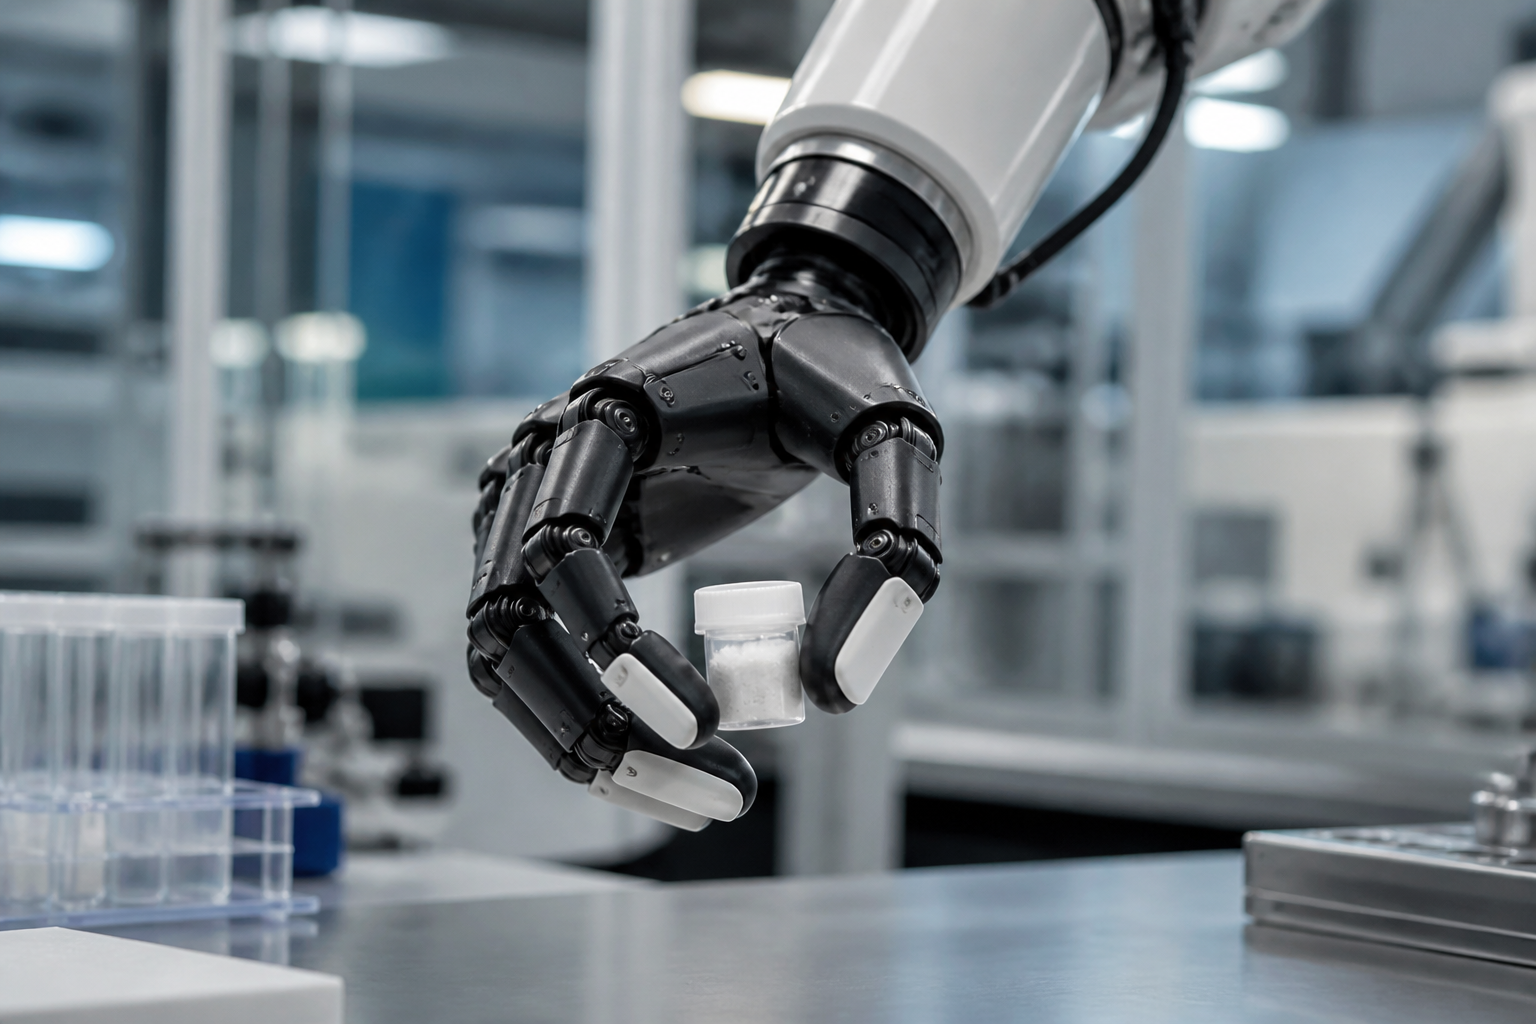
AI 개념 이미지: 상업 우주정거장 연구실에서 로봇 팔이 다지 로봇 손을 시료 앞으로 가져가는 구상을 보여준다. 실제 장비를 촬영한 사진은 아니다.
1. 상업 우주정거장 연구실에서는 어떤 일을 맡기려 하나
궤도 연구에서는 실험물을 보관함에서 꺼내고, 시료를 다른 곳으로 옮기고, 장비를 조작해야 한다. 작업대 사이로 재료를 운반하는 일도 있다. 지금은 이런 반복 작업이 우주정거장 승무원의 시간을 차지한다.
혼다는 미래 상업 우주정거장이 더 적은 승무원과 짧은 체류 기간을 전제로 설계되고 있다고 설명한다. 사람의 체류 시간이 짧을수록 연구에 필요한 물건을 꺼내고 옮기는 일을 어떻게 처리할지가 운영상의 과제가 된다.
그래서 제안된 시스템의 목표는 연구 작업 일부를 자동화하는 것이다. 혼다는 시료 취급과 재료 이송, 장비 조작, 연구실 지원을 가능한 업무로 들었다. 운영 비용 절감과 연구 시설 활용도 향상도 실현 가능성으로 제시했으며, 확인된 성과로 발표하지는 않았다.
2. 혼다 로봇 손은 잡고, 레드와이어 STAARK 팔은 닿는다
로봇이 시료를 다루려면 먼저 손이 물체에 어떻게 닿는지 알아야 한다. 혼다의 다지 로봇 손에는 움직임을 제어하는 관절과 손끝·손바닥의 힘·촉각 센서가 있다. 접촉을 감지하며 섬세하게 조작하도록 설계한 손이다.
혼다가 제시한 손의 적용 대상은 연구 시료, 작은 물체, 실험 장비다. 물체를 잡는 동작과 장비를 다루는 동작을 같은 연구실에서 수행하려는 구상이다.
손이 물체를 다룬다면, 팔은 손을 작업 위치로 가져간다. 레드와이어는 STAARK를 여러 궤도 작업에 맞게 구성할 수 있는 모듈형 로봇 시스템으로 소개한다. 두 회사는 이 팔의 도달 능력과 정거장 설비에 혼다 손의 정밀 조작 능력을 결합하려 한다.
제안에는 레드와이어의 실험 보관함 기술도 포함된다. 연구실에서 물건을 꺼내고 다른 자리로 옮기는 흐름을 손과 팔, 보관 설비까지 연결해 보려는 것이다.
3. 손과 팔의 개별 시험에서 확인된 것은 무엇인가
혼다에 따르면 다지 로봇 손은 손끝에 서로 다른 하중을 가하는 내구 시험을 마쳤다. 회사는 이 시험에서 조작성과 힘, 내구성을 함께 보였다고 밝혔다. 이 결과는 손 자체에 관한 시험 결과다.
STAARK 팔은 다른 능력을 시험했다. 혼다는 최근 시험에서 팔이 움직이는 물체를 자율적으로 추적해 잡았다고 밝혔다. 장비를 옮기거나 정거장 안의 작업 위치에 접근하는 데 필요한 도달·위치 지정 능력을 보여줬다는 설명이다.
두 시험은 독자가 확인해야 할 지점을 나눠 준다. 하나는 물체에 닿아 조작하는 손의 성능이고, 다른 하나는 목표를 따라가 잡으며 작업 위치에 접근하는 팔의 성능이다. 혼다의 발표는 이 각각의 결과를 제시한다.
4. 통합 연구실 로봇은 어디까지 진행됐나
혼다 미국 우주개발팀은 레드와이어 전문가들과 우주정거장 로봇 구상을 논의하고 있다. 두 회사는 상업 우주정거장 개발사와 잠재 협력사에도 결합형 솔루션의 적용 가능성을 논의할 예정이다.
발표된 단계는 개발 구상과 개별 장치의 시험이다. 손과 팔을 결합한 시스템이 궤도에서 시료를 취급했다는 실증 결과는 제시되지 않았다. 따라서 앞서 나온 자동화 업무는 현재 운용 성과가 아니라 제안된 적용 범위로 읽어야 한다.
혼다는 연구실 밖의 재고 관리, 화물 이동, 검사도 추가 가능성으로 언급했다. 이 역시 앞으로 검토할 수 있는 작업 목록이다.
5. 아이컨택의 시선: 연구실 자동화는 손과 팔을 따로 본다
아이컨택은 이 사례를 볼 때 ‘얼마나 섬세하게 잡는가’와 ‘필요한 자리까지 어떻게 닿는가’를 별개의 질문으로 살펴볼 만하다고 본다. 시료 취급을 검토한다면 손의 접촉·조작 성능과 팔의 접근·위치 지정 성능이 모두 관련되기 때문이다.
두 기능의 개별 시험을 통과한 뒤에는 결합한 장치가 실제 연구 작업의 순서를 이어 갈 수 있는지가 다음 판단 지점이다.
출처
[1] Honda Corporate Newsroom, 혼다, 미래 상업 우주정거장 연구 지원용 로봇 솔루션 구상, 2026-10-01

안녕하세요. 3D프린팅·CNC·다양한 소재 전문 플랫폼 기업 아이컨택입니다.
우주정거장 연구실에서 시료를 꺼내 옮기는 일을 로봇에 맡긴다면, 물체를 잡는 손만으로 충분할까? 혼다가 공개한 자료에 따르면 구상은 두 기능을 잇는 것이다. 레드와이어의 STAARK 팔이 작업 위치에 닿고, 혼다의 다지 로봇 손이 시료와 작은 물체를 조작한다.
손과 팔은 각각 시험을 거쳤다. 그러나 둘을 결합해 우주정거장 연구 작업을 수행한 결과가 발표된 것은 아니다. 혼다와 레드와이어가 제시한 것은 미래 상업 우주정거장을 위한 통합 시스템 구상이다.
이 구상이 겨냥하는 일은 거창한 실험 자체보다 그 사이에 반복되는 손작업이다. 시료를 옮기고 장비를 다루는 동안 우주비행사의 시간이 쓰인다.
AI 개념 이미지: 상업 우주정거장 연구실에서 로봇 팔이 다지 로봇 손을 시료 앞으로 가져가는 구상을 보여준다. 실제 장비를 촬영한 사진은 아니다.
1. 상업 우주정거장 연구실에서는 어떤 일을 맡기려 하나
궤도 연구에서는 실험물을 보관함에서 꺼내고, 시료를 다른 곳으로 옮기고, 장비를 조작해야 한다. 작업대 사이로 재료를 운반하는 일도 있다. 지금은 이런 반복 작업이 우주정거장 승무원의 시간을 차지한다.
혼다는 미래 상업 우주정거장이 더 적은 승무원과 짧은 체류 기간을 전제로 설계되고 있다고 설명한다. 사람의 체류 시간이 짧을수록 연구에 필요한 물건을 꺼내고 옮기는 일을 어떻게 처리할지가 운영상의 과제가 된다.
그래서 제안된 시스템의 목표는 연구 작업 일부를 자동화하는 것이다. 혼다는 시료 취급과 재료 이송, 장비 조작, 연구실 지원을 가능한 업무로 들었다. 운영 비용 절감과 연구 시설 활용도 향상도 실현 가능성으로 제시했으며, 확인된 성과로 발표하지는 않았다.
2. 혼다 로봇 손은 잡고, 레드와이어 STAARK 팔은 닿는다
로봇이 시료를 다루려면 먼저 손이 물체에 어떻게 닿는지 알아야 한다. 혼다의 다지 로봇 손에는 움직임을 제어하는 관절과 손끝·손바닥의 힘·촉각 센서가 있다. 접촉을 감지하며 섬세하게 조작하도록 설계한 손이다.
혼다가 제시한 손의 적용 대상은 연구 시료, 작은 물체, 실험 장비다. 물체를 잡는 동작과 장비를 다루는 동작을 같은 연구실에서 수행하려는 구상이다.
손이 물체를 다룬다면, 팔은 손을 작업 위치로 가져간다. 레드와이어는 STAARK를 여러 궤도 작업에 맞게 구성할 수 있는 모듈형 로봇 시스템으로 소개한다. 두 회사는 이 팔의 도달 능력과 정거장 설비에 혼다 손의 정밀 조작 능력을 결합하려 한다.
제안에는 레드와이어의 실험 보관함 기술도 포함된다. 연구실에서 물건을 꺼내고 다른 자리로 옮기는 흐름을 손과 팔, 보관 설비까지 연결해 보려는 것이다.
3. 손과 팔의 개별 시험에서 확인된 것은 무엇인가
혼다에 따르면 다지 로봇 손은 손끝에 서로 다른 하중을 가하는 내구 시험을 마쳤다. 회사는 이 시험에서 조작성과 힘, 내구성을 함께 보였다고 밝혔다. 이 결과는 손 자체에 관한 시험 결과다.
STAARK 팔은 다른 능력을 시험했다. 혼다는 최근 시험에서 팔이 움직이는 물체를 자율적으로 추적해 잡았다고 밝혔다. 장비를 옮기거나 정거장 안의 작업 위치에 접근하는 데 필요한 도달·위치 지정 능력을 보여줬다는 설명이다.
두 시험은 독자가 확인해야 할 지점을 나눠 준다. 하나는 물체에 닿아 조작하는 손의 성능이고, 다른 하나는 목표를 따라가 잡으며 작업 위치에 접근하는 팔의 성능이다. 혼다의 발표는 이 각각의 결과를 제시한다.
4. 통합 연구실 로봇은 어디까지 진행됐나
혼다 미국 우주개발팀은 레드와이어 전문가들과 우주정거장 로봇 구상을 논의하고 있다. 두 회사는 상업 우주정거장 개발사와 잠재 협력사에도 결합형 솔루션의 적용 가능성을 논의할 예정이다.
발표된 단계는 개발 구상과 개별 장치의 시험이다. 손과 팔을 결합한 시스템이 궤도에서 시료를 취급했다는 실증 결과는 제시되지 않았다. 따라서 앞서 나온 자동화 업무는 현재 운용 성과가 아니라 제안된 적용 범위로 읽어야 한다.
혼다는 연구실 밖의 재고 관리, 화물 이동, 검사도 추가 가능성으로 언급했다. 이 역시 앞으로 검토할 수 있는 작업 목록이다.
5. 아이컨택의 시선: 연구실 자동화는 손과 팔을 따로 본다
아이컨택은 이 사례를 볼 때 ‘얼마나 섬세하게 잡는가’와 ‘필요한 자리까지 어떻게 닿는가’를 별개의 질문으로 살펴볼 만하다고 본다. 시료 취급을 검토한다면 손의 접촉·조작 성능과 팔의 접근·위치 지정 성능이 모두 관련되기 때문이다.
두 기능의 개별 시험을 통과한 뒤에는 결합한 장치가 실제 연구 작업의 순서를 이어 갈 수 있는지가 다음 판단 지점이다.
출처
[1] Honda Corporate Newsroom, 혼다, 미래 상업 우주정거장 연구 지원용 로봇 솔루션 구상, 2026-10-01